双机器人协同
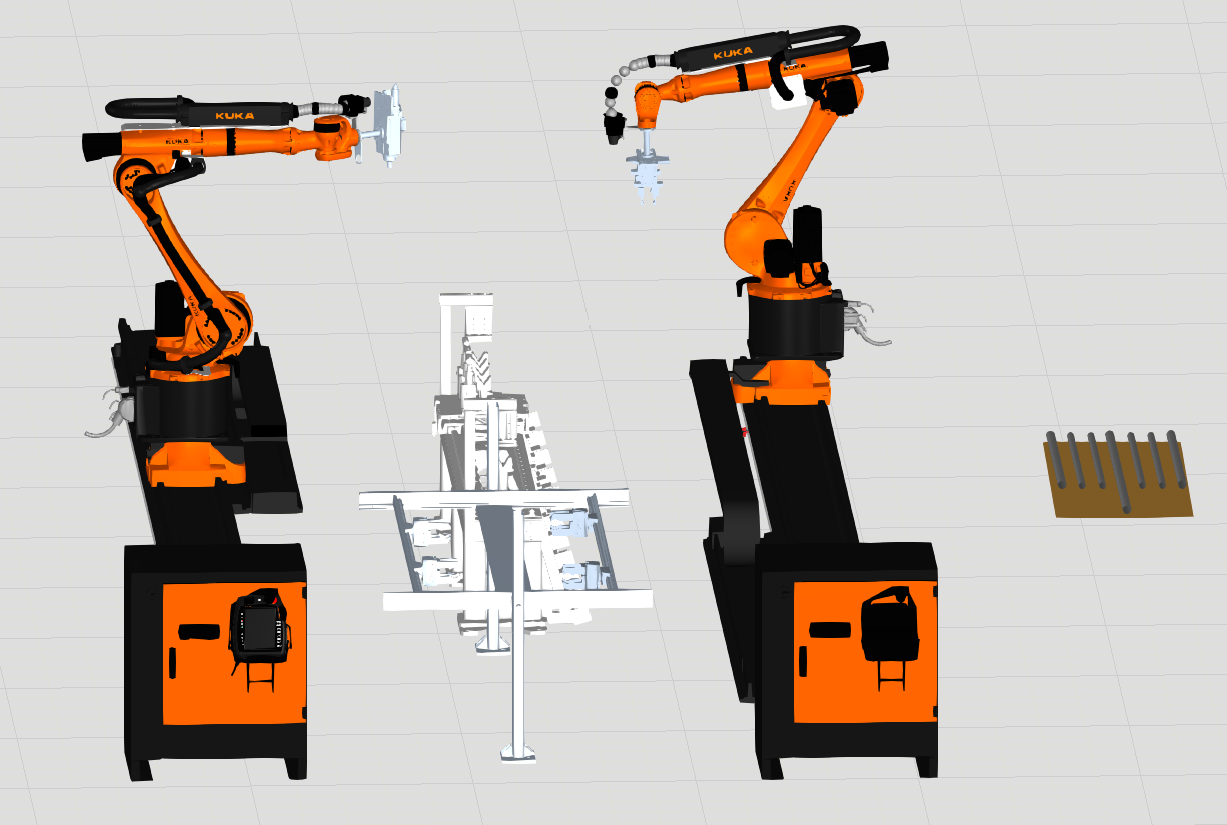
两侧机器人围绕共享作业区布置,为不同装配动作的分工与配合提供研究基础。
 TRUSS.
桁架智能建造
 查看原图
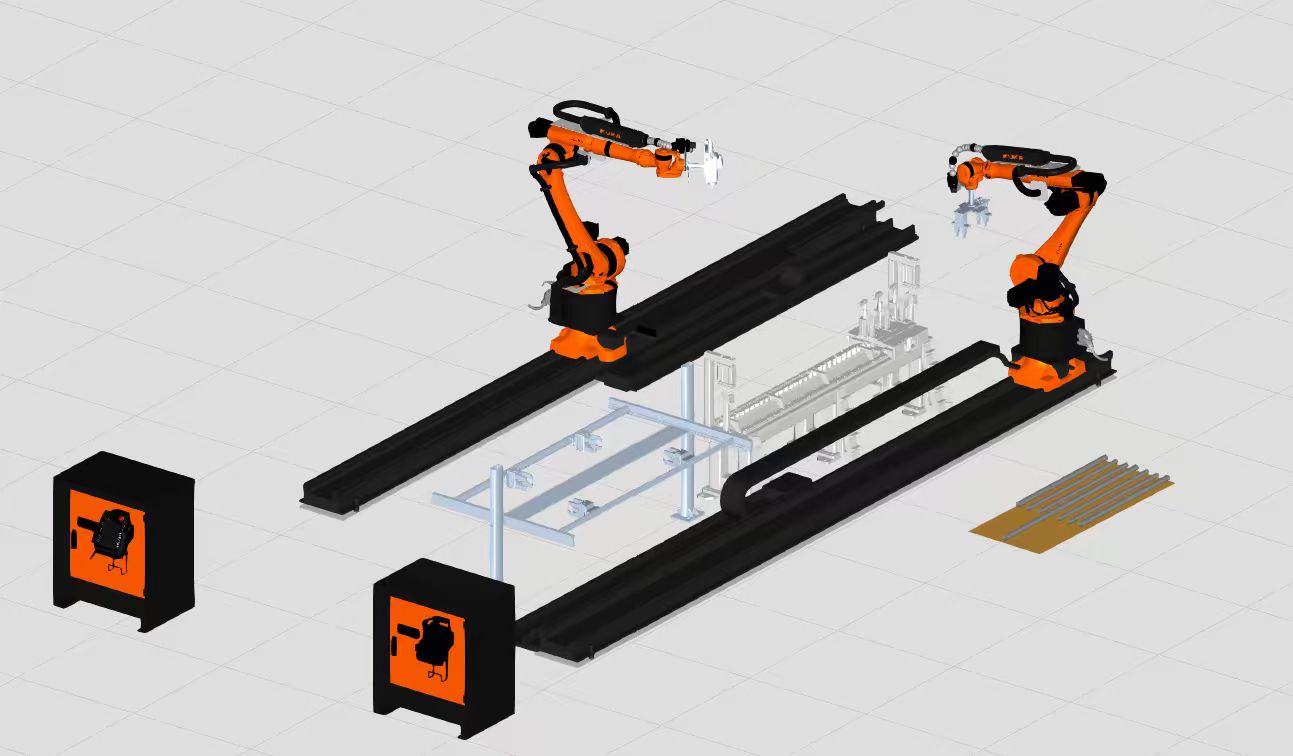
桁架构件的装配,涉及杆件定位、工装布置与多设备协同。TRUSS 围绕这些环节,研究数字模型、机器人与作业空间之间的衔接方式。
以双机器人与直线轨道构成的工作站为方案载体,探索可规划、可验证、可调整的构件装配流程,让建造过程在数字场景中先行推演。
围绕中央装配区域,组织机器人、运动轨道与工装,
构建面向桁架构件的协同作业方案。
 查看原图
两侧机器人围绕共享作业区布置,为不同装配动作的分工与配合提供研究基础。
直线轨道与机器人本体结合,探索长尺度构件的覆盖范围与作业位置组织。
以中央工装承接构件定位与装配,研究备料、操作和工序之间的衔接。
围绕数字建造,持续探索三个研究方向。
研究如何将构件几何、连接关系与装配顺序组织为可理解、可规划的作业信息。
设计信息围绕机器人可达性、空间干涉与动作衔接,在数字场景中推演工作站布置和协同策略。
作业规划面向不同构件尺寸与装配需求,探索机器人、工装与工序之间的调整方式。
制造流程本页图片为工作站数字场景示意,用于说明系统构想与研究方向。
从数字场景,
走向建造现场。